X2MIPI / X2CSI 硬件与驱动移植
X2MIPI(X2CSI)用于将 USB-C、HD 或 DP 视频源转换为 MIPI CSI-2 输出,便于接入树莓派、NVIDIA Jetson、Rockchip 等 SoC 平台的 CSI 接收接口。本文整理硬件连接、驱动集成和平台移植要点。
资料、硬件与支持
设计资料、硬件 PCBA 购买与技术支持请通过 doc.ultrasemi.com 获取。
1、硬件介绍
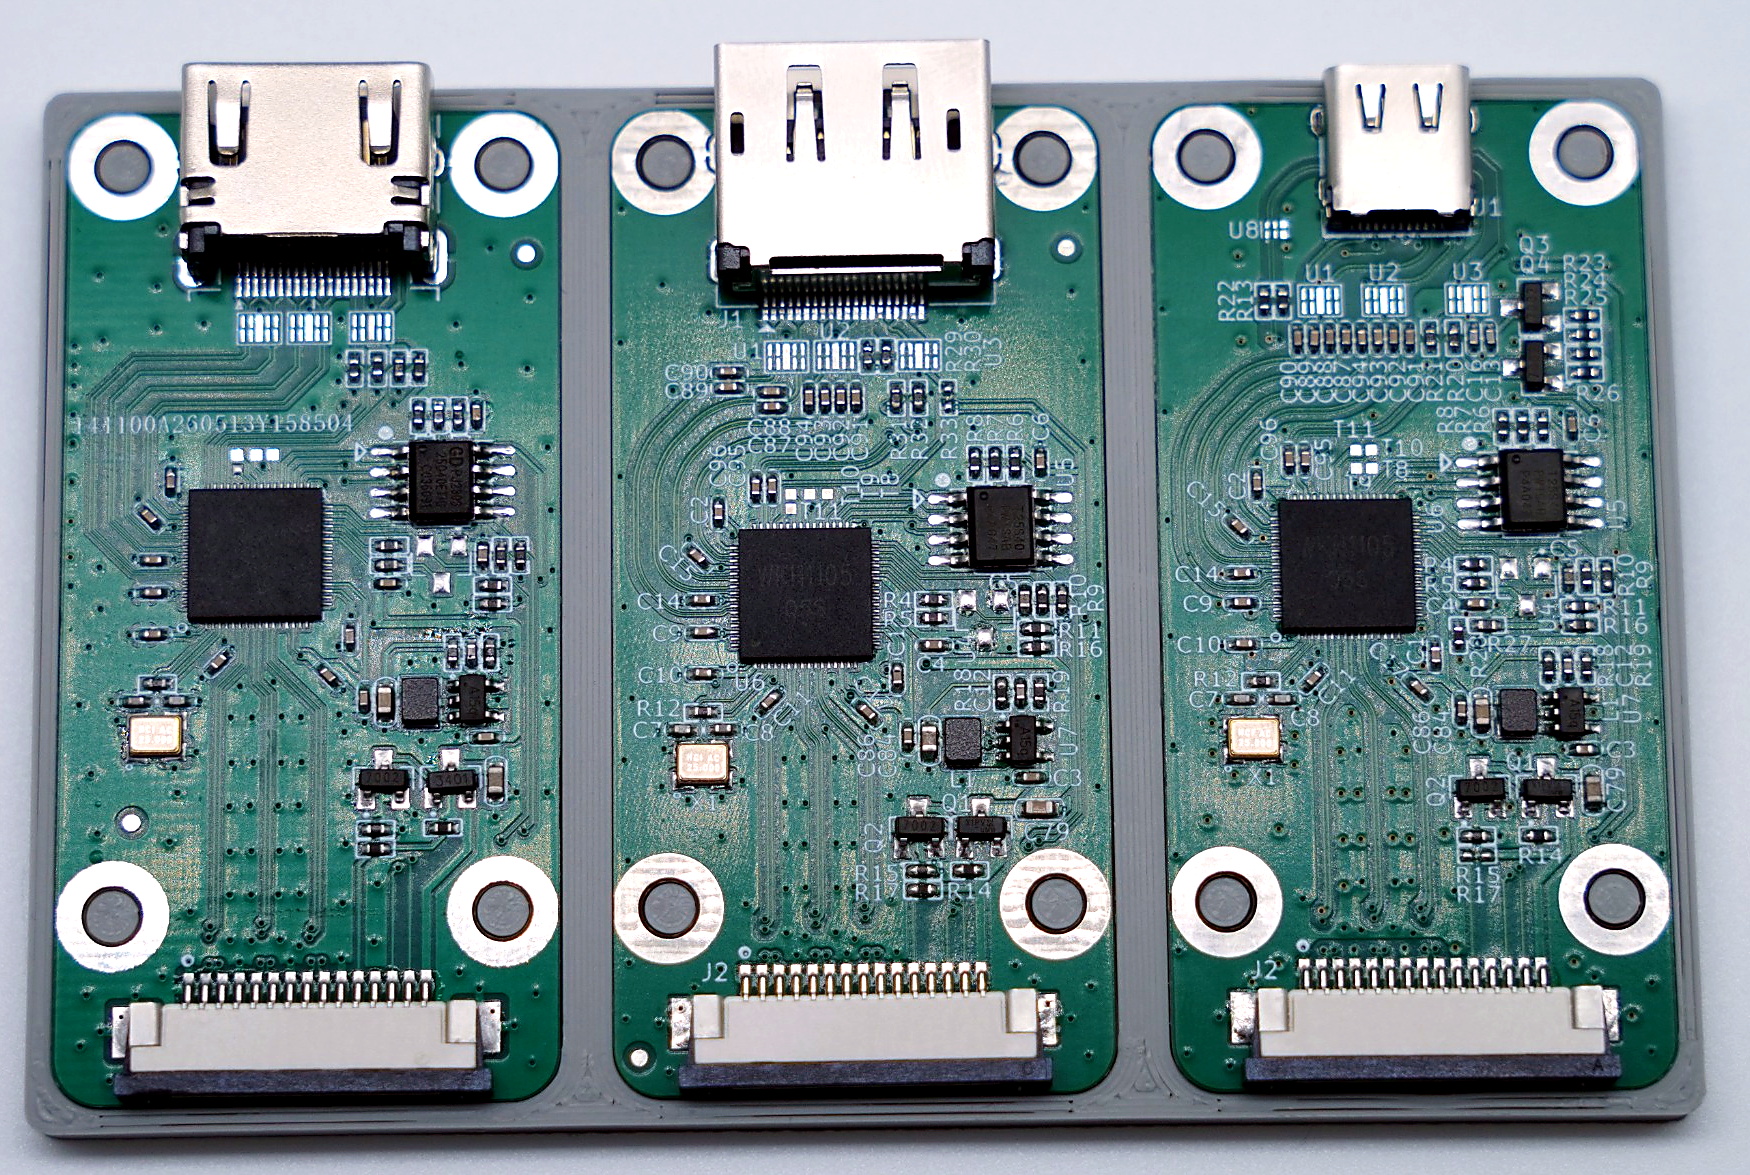
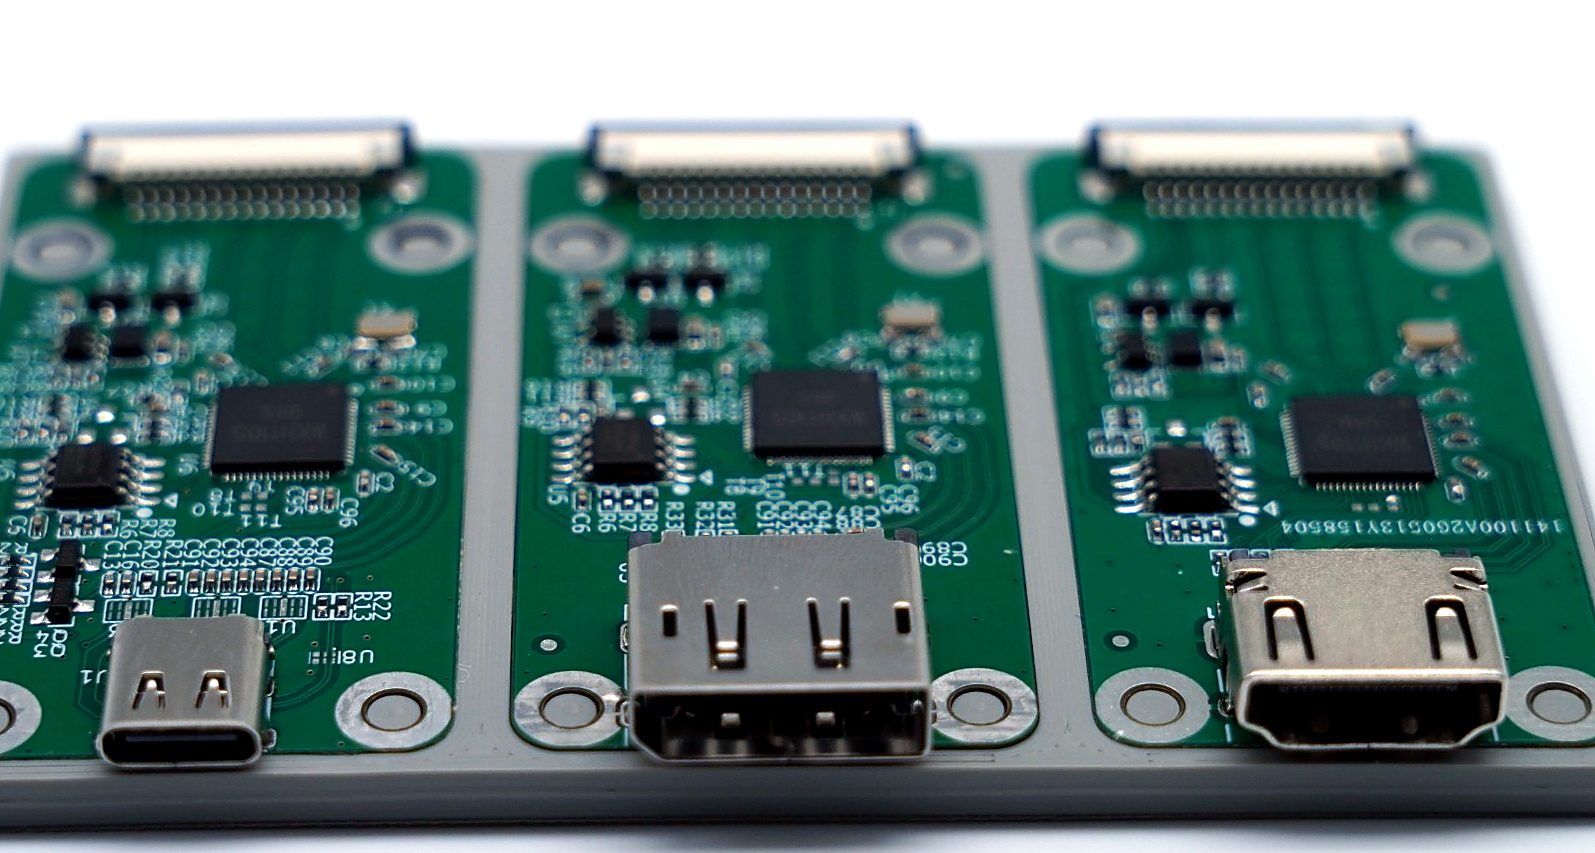
X2MIPI 硬件支持多种视频输入到 MIPI CSI-2 输出的桥接应用:
- USB-C to MIPI CSI
- HD to MIPI CSI
- DP to MIPI CSI
硬件设计和平台适配时请重点确认:
- CSI lane 数:常见配置为 2-lane 或 4-lane,需与 SoC 端设备树一致。
- I2C 控制接口:驱动通过 I2C 访问桥接芯片,示例地址为
0x58。 - 设备树 compatible:平台驱动使用
compatible = "ultrasemi,lk-x2mipi"。 - 输入源与 EDID:可通过字符设备下发 EDID,并读取当前输入状态与分辨率信息。
- 时钟、电源、复位:不同平台需要按实际硬件连接补充对应资源。
2、驱动移植
驱动形态为 Linux I2C V4L2 subdev 驱动,核心功能包括:
- 视频输入时序检测与 V4L2 DV timings 查询。
- 根据设备树 endpoint 的
data-lanes或 overlay 参数配置 MIPI CSI-2 输出。 - V4L2 subdev 事件通知,用于输入源切换等场景。
- 通过
/dev/lk_x2mipi更新 EDID,并读取输入状态。
2.1 树莓派移植
2.1.1 树莓派 3 移植
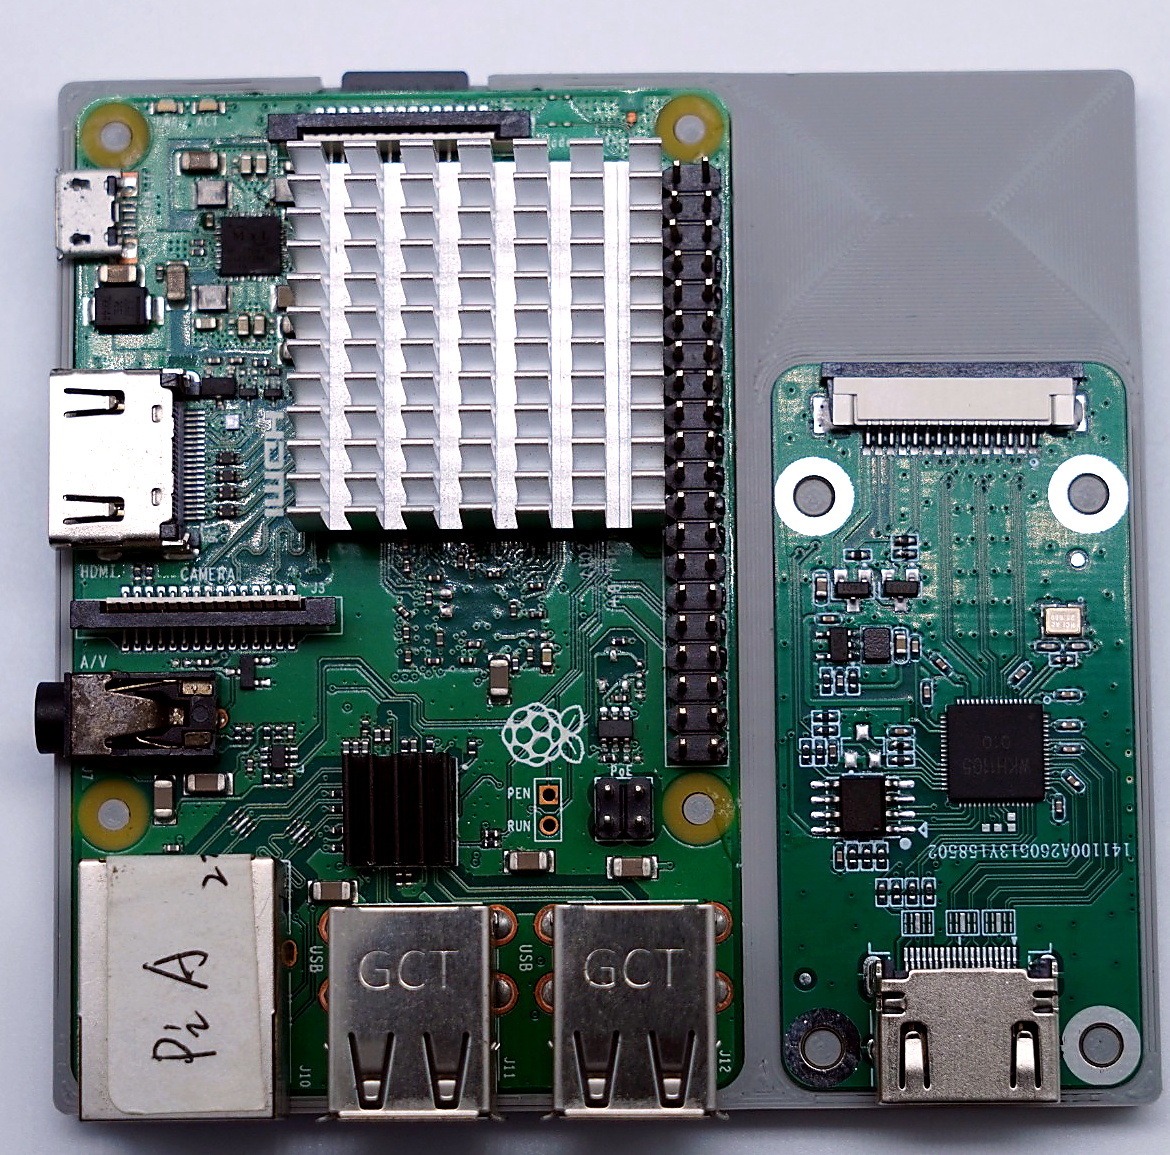
请使用 15Pin 0.1" 反向 FFC 连接至树莓派 3 CAMERA 接口。
建议使用 6.12 或更高版本 内核。
将整个 lk_x2mipi 目录克隆至树莓派,例如 /home/lk_x2mipi/RaspberryPi3。树莓派移植包适合在板端本地编译,典型目录如下:
lk_x2mipi/
├─ module/
│  ├─ Makefile
│  └─ lk_x2mipi.c
├─ overlay/
│  └─ lk_x2mipi-overlay.dts
└─ scripts/
   ├─ build.sh
   └─ install.sh
安装编译依赖:
sudo apt update
sudo apt install -y bc bison flex libssl-dev make device-tree-compiler raspberrypi-kernel-headers
ls -l /lib/modules/$(uname -r)/build
编译并安装:
cd lk_x2mipi/RaspberryPi3
chmod +x scripts/*.sh
./scripts/build.sh
sudo ./scripts/install.sh
编译产物包括 module/lk_x2mipi.ko 和 overlay/lk_x2mipi.dtbo。安装脚本会将模块安装到 /lib/modules/$(uname -r)/extra/,执行 depmod -a,并将 overlay 安装到 /boot/overlays/ 或 /boot/firmware/overlays/。
启用 overlay:
sudo nano /boot/firmware/config.txt在 /boot/firmware/config.txt(部分系统为 /boot/config.txt)中加入:
camera_auto_detect=0
dtoverlay=lk_x2mipi
默认 overlay 为 2-lane CSI。接在 CAM0 时使用:
dtoverlay=lk_x2mipi,cam0硬件实际使用 4 条 CSI data lane 时启用:
dtoverlay=lk_x2mipi,4lane如需 media-controller 模式:
dtoverlay=lk_x2mipi,media-controller=1重启后使用通用验证命令检查驱动、media 拓扑和视频节点。若没有 /dev/video0,请确认系统实际加载的是 /boot/firmware/overlays/lk_x2mipi.dtbo,并重新执行编译和安装脚本覆盖旧文件。
通用验证命令:
dmesg | grep -i lk_x2mipi
v4l2-ctl --list-devices
media-ctl -p
向桥接芯片写入 EDID:
sudo dd if=/path/to/edid.bin of=/dev/lk_x2mipi bs=512 count=1
dmesg | grep -i "EDID updated"
读取当前分辨率、帧率、音频采样率和输入锁定状态:
sudo dd if=/dev/lk_x2mipi bs=24 count=1 2>/dev/null | hexdump -C当读取缓冲区不少于 24 字节时,驱动返回 6 个 int 字段:
| 顺序 | 字段 | 含义 |
|---|---|---|
| 0 | w | 当前检测到的宽度,单位像素 |
| 1 | h | 当前检测到的高度,单位像素 |
| 2 | fps | 帧率估算值 |
| 3 | audio_sample | 音频采样率,单位 Hz;无或未知时为 0 |
| 4 | change | 相对上一次读取的输入锁定状态是否变化,1 表示有变化 |
| 5 | rx_insert | 当前输入锁定或插入状态,1 表示有信号 |
2.1.2 树莓派 5 移植
请使用 15Pin 0.1" to 22Pin 0.05" 同向 FFC 连接至树莓派 5 CAM/DISP 接口。
注意事项:
- 验证时使用的树莓派版本信息:
Linux raspberrypi 6.18.39+rpt-rpi-2712 #1 SMP PREEMPT Debian 1:6.18.39-1+rpt1 (2026-07-29) aarch64 GNU/Linux - 建议使用 6.12 或更高版本 内核
- 使用树莓派 5 板上的 CAM/DISP 接口
- 树莓派 5 的 RP1-CFE 需匹配 MIPI 时钟频率;当前示例使用 297 MHz(
1920×1080P@30)。若需改变速率,请同时修改overlay/lk_x2mipi-overlay.dts中的link-frequencies,以及驱动源码lk_x2mipi.c中的LK_X2MIPI_LINK_FREQ - 主线内核将
UYVY_2X8标记为 CSI-2 无效格式(并非按双字节传输)。使用前需用支持UYVY_2X8的驱动替换 RP1-CFE
将整个 lk_x2mipi 目录克隆至树莓派,例如 /home/lk_x2mipi/RaspberryPi5。典型目录结构:
raspberrypi5/
│
├─ rp1-cfe-downstream.ko    # 替换驱动
│
├─ module/
│  ├─ Makefile
│  └─ lk_x2mipi.c           # 模块源码(构建产物 lk_x2mipi.ko)
├─ overlay/
│  └─ lk_x2mipi-overlay.dts
└─ scripts/
   ├─ build.sh
   └─ install.sh
安装编译依赖:
sudo apt update
sudo apt install -y bc bison flex libssl-dev make device-tree-compiler raspberrypi-kernel-headers
ls -l /lib/modules/$(uname -r)/build
替换驱动。以下命令会删除原有驱动,并替换为 raspberrypi5 文件夹下的 rp1-cfe-downstream.ko:
sudo rm /lib/modules/$(uname -r)/kernel/drivers/media/platform/raspberrypi/rp1_cfe/rp1-cfe-downstream.ko.xz
sudo cp /home/lk_x2mipi/raspberrypi/raspberrypi5/rp1-cfe-downstream.ko /lib/modules/$(uname -r)/kernel/drivers/media/platform/raspberrypi/rp1_cfe/
更新模块依赖:
sudo depmod -a编译并安装:
cd lk_x2mipi/RaspberryPi5
chmod +x scripts/*.sh
./scripts/build.sh
sudo ./scripts/install.sh
编译产物包括 module/lk_x2mipi.ko 和 overlay/lk_x2mipi.dtbo。安装脚本会将模块安装到 /lib/modules/$(uname -r)/extra/,执行 depmod -a,并将 overlay 安装到 /boot/overlays/ 或 /boot/firmware/overlays/。
启用 overlay:
sudo nano /boot/firmware/config.txt在 /boot/firmware/config.txt(部分系统为 /boot/config.txt)中加入:
camera_auto_detect=0
dtoverlay=lk_x2mipi
默认 overlay 为 2-lane CSI。接在 CAM0 时使用:
dtoverlay=lk_x2mipi,cam0硬件实际使用 4 条 CSI data lane 时启用:
dtoverlay=lk_x2mipi,4lane重启后验证:
dmesg | grep -i lk_x2mipi
media-ctl -p
v4l2-ctl --list-devices
执行后会输出媒体 pipeline 信息,应能看到 rp1-cfe 及 /dev/video0。若没有 /dev/video0,列表里也没有 rp1-cfe,请检查 overlay 与 RP1-CFE 替换是否生效。
dtoverlay=lk_x2mipi 只会加载 /boot/firmware/overlays/lk_x2mipi.dtbo。若系统中存在旧版本文件,请在本仓库重新执行 ./scripts/build.sh 与 sudo ./scripts/install.sh 覆盖安装。
启动默认 MIPI 配置
驱动在 probe 成功后会自动执行一次 MIPI 配置,lane 数取自当前 overlay 的 endpoint 配置:
- 默认
dtoverlay=lk_x2mipi时为 2-lane - 启用
dtoverlay=lk_x2mipi,4lane时为 4-lane
通过字符设备更新 EDID
驱动会创建字符设备:
/dev/lk_x2mipi
向该设备写入 EDID 二进制(最大 512 字节)即可下发到桥接芯片。例如:
sudo dd if=/path/to/edid.bin of=/dev/lk_x2mipi bs=512 count=1查看更新结果:
dmesg | grep -i "EDID updated"读取当前分辨率等信息(read)
对 /dev/lk_x2mipi 执行一次 read(2),若缓冲区长度不小于 24 字节,驱动会填入与旧版 struct gsv_info 相同布局的 6 个 int(小端,与进程一致):
| 顺序 | 含义 |
|---|---|
| 0 | 宽度 w(像素) |
| 1 | 高度 h |
| 2 | 帧率 fps(由像素时钟与总行列估算,四舍五入) |
| 3 | 音频采样率 audio_sample(Hz;无 / 未知为 0) |
| 4 | change:相对上一次 read 的输入源锁定状态是否发生变化(1=有变化) |
| 5 | rx_insert:输入源锁定 / 插入状态(1=有信号) |
无有效时序(例如未接源)时 read 仍成功,但前几个字段可能为 0。
示例(读取 24 字节并查看原始内容):
sudo dd if=/dev/lk_x2mipi bs=24 count=1 2>/dev/null | hexdump -C配置 pipeline
设置 DV 时序,一般为 subdev2,否则改为实际序号:
v4l2-ctl -d /dev/v4l-subdev2 --set-dv-bt-timings query查询 media 设备号:
M=$(for d in /dev/media*; do
  media-ctl -d $d -p 2>/dev/null | grep -q lk_x2mipi && echo $d && break
done)
echo MEDIA=$M
会显示所使用的 media 设备号。
重置 pipeline:
sudo media-ctl -d $M -r断开到 pisp-fe 的链接:
sudo media-ctl -d $M -l "'csi2':4 -> 'pisp-fe':0 [0]"启用 csi2 -> video0 的链接:
sudo media-ctl -d $M -l "'csi2':4 -> 'rp1-cfe-csi2_ch0':0 [1]"设置 csi2 sink pad 及 csi2 source pad 格式:
sudo media-ctl -d $M -V "'csi2':0 [fmt:UYVY8_2X8/1920x1080 field:none colorspace:smpte170m]"
sudo media-ctl -d $M -V "'csi2':4 [fmt:UYVY8_2X8/1920x1080 field:none colorspace:smpte170m]"
抓取图像。可执行以下命令尝试抓取一帧:
v4l2-ctl -d /dev/video0 --set-fmt-video=width=1920,height=1080,pixelformat=UYVY --stream-mmap=3 --stream-count=1 --stream-to=image_uyvy.yuv查看文件信息:
ls -l image_uyvy.yuv分辨率 1920×1080 时,文件大小应为 4147200 字节。
2.2 Jetson 移植
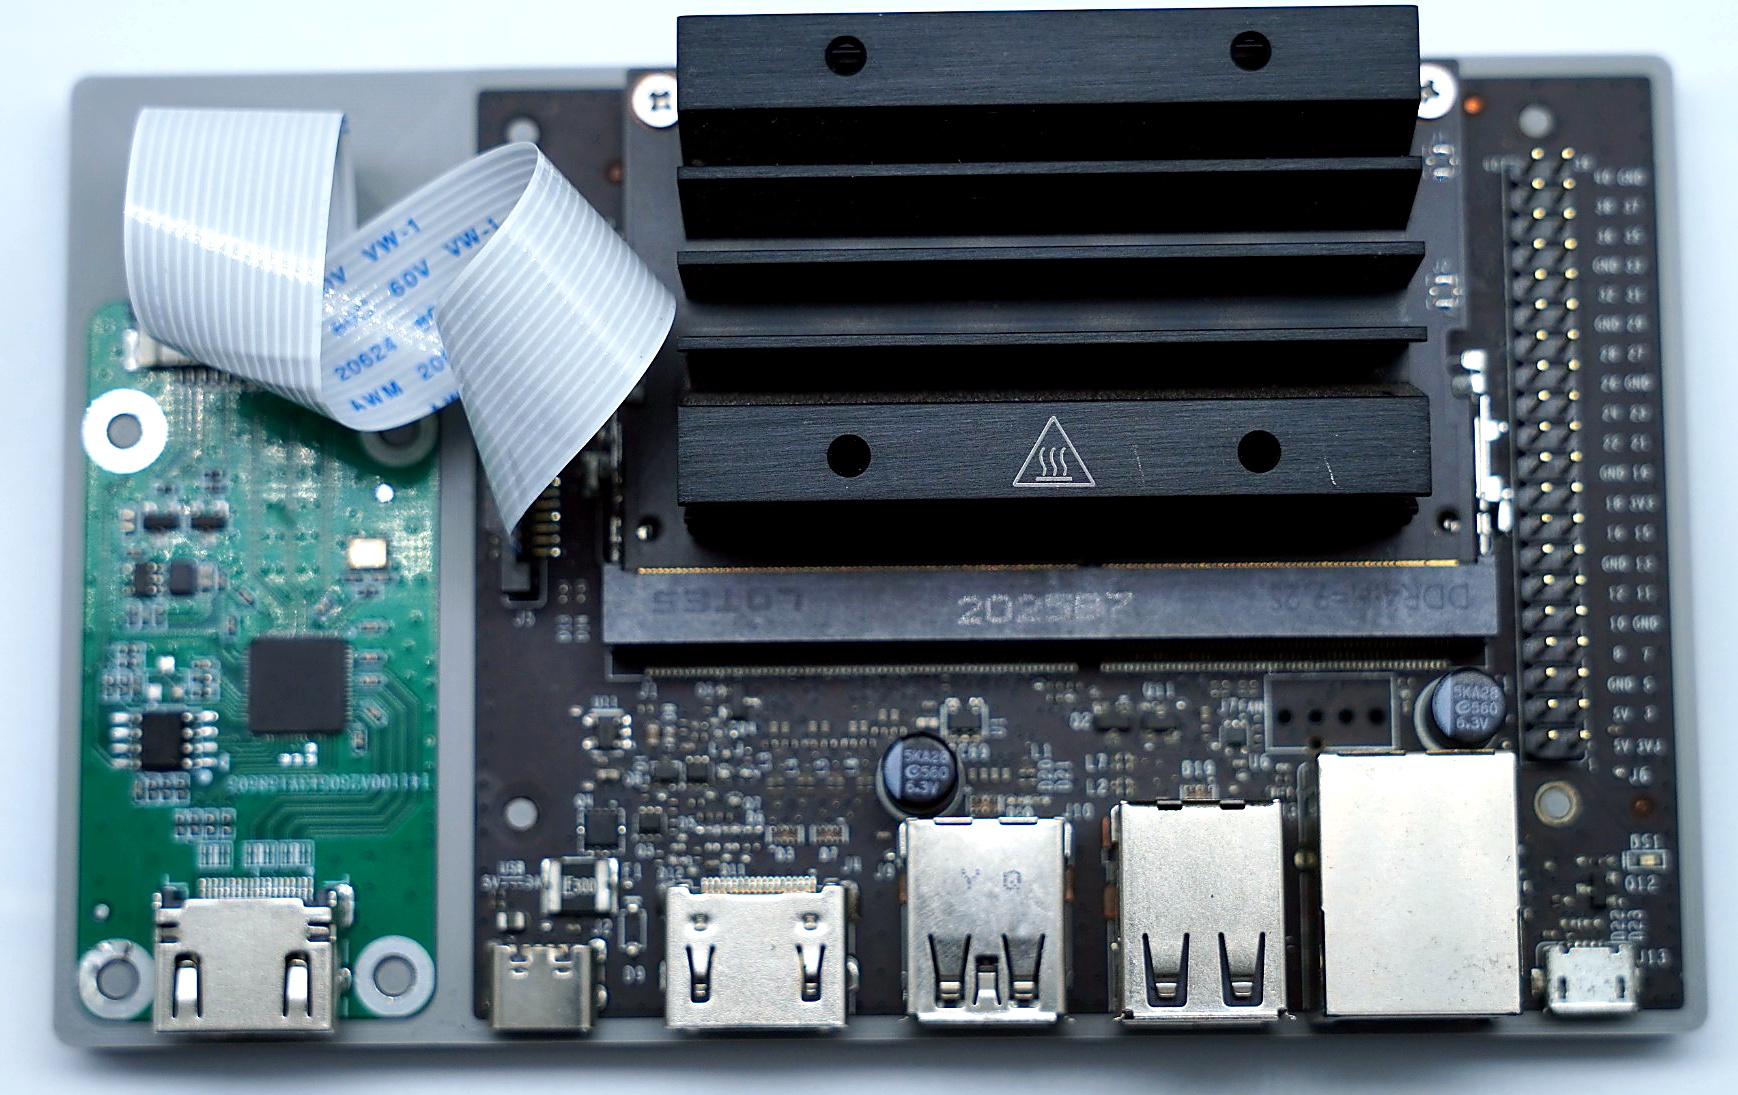
Jetson/L4T 平台通常将驱动集成到目标内核源码树,目录可按 Kconfig + Makefile + C 方式组织:
jetson/
├─ Kconfig
├─ Makefile
└─ lk_x2mipi.c
内核集成步骤:
- 将驱动目录放入目标 Jetson 内核树的合适驱动子目录。
- 在上级
Kconfig中添加驱动目录的source。 - 在上级
Makefile中添加子目录构建入口,例如obj-y += lk_x2mipi/jetson/。 - 在内核配置中启用
CONFIG_VIDEO_LK_X2MIPI_JETSON=y或CONFIG_VIDEO_LK_X2MIPI_JETSON=m。
设备树需描述:
- I2C 设备节点和
compatible = "ultrasemi,lk-x2mipi"。 - 器件地址
reg = <0x58>。 - 与 CSI 接收端的 endpoint 连接关系和
remote-endpoint。 data-lanes,用于选择 2-lane 或 4-lane MIPI 配置。- 平台所需的时钟、电源、复位等资源。
部分 Jetson 平台直接加载模块时,VI 异步桥可能不会完成注册,表现为无法生成 /dev/video0。已完成 camera/VI 侧适配时,可显式打开 VI bridge:
sudo /sbin/insmod ./lk_x2mipi.ko vi_bridge=1长期使用前需结合目标 L4T 版本和 camera_common 集成方式验证稳定性。
2.3 RK 移植
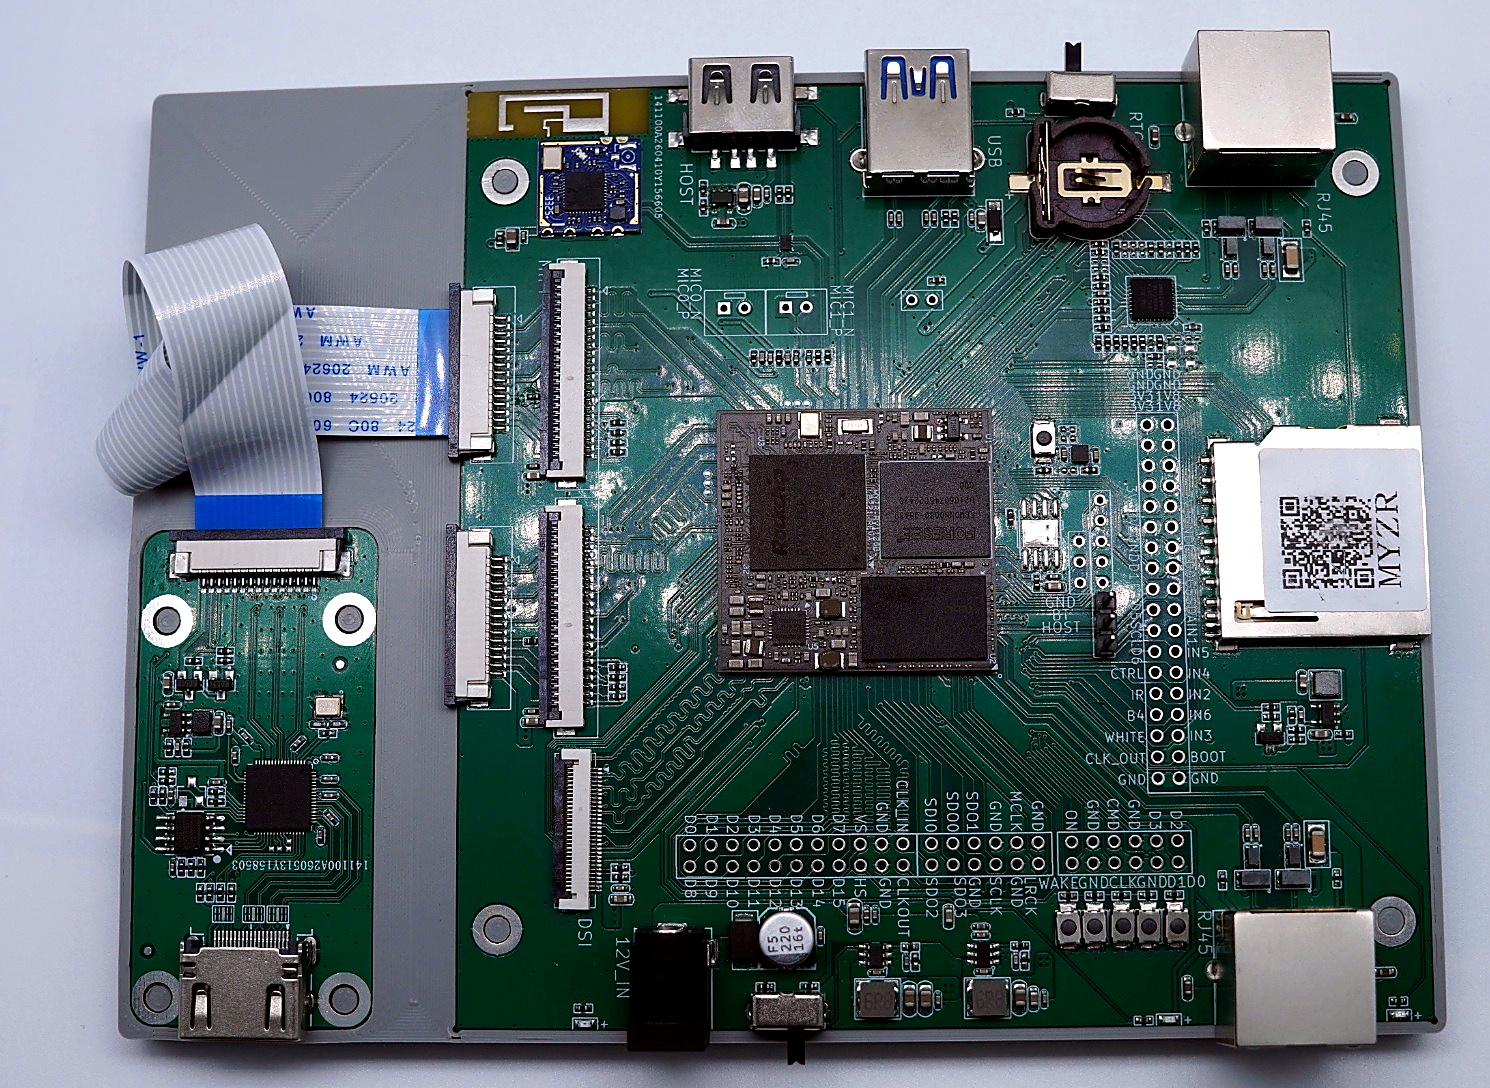
Rockchip 平台可按通用 Linux 内核驱动方式集成,适用于 RV1126B 等具备 MIPI CSI 接收能力的平台:
linux/
├─ Kconfig
├─ Makefile
└─ lk_x2mipi.c
内核集成步骤:
- 将驱动目录放入目标内核树的视频或媒体驱动目录。
- 在上级
Kconfig中添加驱动目录的source。 - 在上级
Makefile中添加子目录构建入口,例如obj-y += lk_x2mipi/linux/。 - 在内核配置中启用
CONFIG_VIDEO_LK_X2MIPI=y或CONFIG_VIDEO_LK_X2MIPI=m。
设备树需包含:
compatible = "ultrasemi,lk-x2mipi"的 I2C 节点。- 器件地址
reg = <0x58>。 - 与 Rockchip CSI/D-PHY/ISP 接收链路匹配的 endpoint 连接关系。
data-lanes,驱动会在 probe 阶段读取并配置对应 MIPI lane 数。- 平台实际使用的时钟、电源、复位、pinctrl 等资源。
完成内核、设备树和镜像部署后,使用通用验证命令确认驱动加载、media 拓扑和视频节点是否正常。